G120C — raccordement PROFINET natif
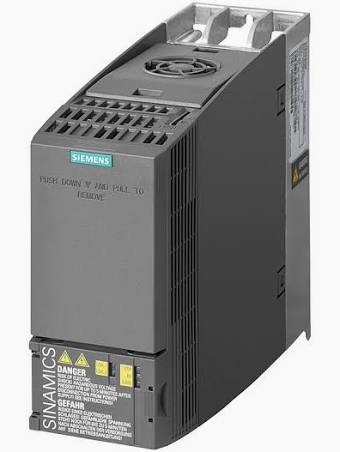
Variateur SINAMICS G120C, variateur de vitesse compact — Control Unit CU240C. Premier variateur du site : intégration PROFINET native, sans maître IO-Link, via un GSDML et Startdrive.
Caractéristiques de l’appareil
| Fonction | Variation de vitesse pour moteurs asynchrones et synchrones triphasés |
|---|---|
| Référence | 6SL3210-1KExx-xxFx — Control Unit CU240C, firmware V4.5 / V4.6 / V4.7 |
| Tension réseau | 3~ 380 V … 480 V +10 % / −20 % |
| Fréquence d’entrée | 47 Hz … 63 Hz |
| Tension de sortie | 3~ 0 V … tension réseau × 0,95 |
| Fréquence de manœuvre | 120 s minimum entre deux mises sous tension réseau |
| Indice de protection | IP20 — montage en armoire |
| Tenue aux courts-circuits (SCCR) | 100 kA |
| Température ambiante en service | 0 °C … 40 °C sans restriction — jusqu’à 50 °C avec courant de sortie réduit |
| Humidité relative de l’air | < 95 % — condensation non admissible |
| Altitude d’installation | Jusqu’à 1000 m sans réduction |
| Interface réseau | PROFINET IO — RT et IRT, communication acyclique — 2 ports (switch intégré, topologie en ligne) |
| Profils supportés | PROFIdrive, PROFIsafe, PROFIenergy |
Câblage
RJ45, 2 ports X150 P1/P2 — switch 2 ports intégré, topologie en ligne possible — Ethernet industriel, Cat5e minimum
| Broche | Fil | Fonction |
|---|---|---|
| 1 | -- RX+ | Données de réception + |
| 2 | -- RX− | Données de réception − |
| 3 | -- TX+ | Données d’émission + |
| 6 | -- TX− | Données d’émission − |
Isoler individuellement tous les fils non utilisés.
Intégration dans TIA Portal
Procédure « Variateur PROFINET natif, avec mise en service Startdrive » — commune à tous les appareils raccordés de cette façon.
| 01 Installer le GSDML du variateur | Contrairement à un capteur IO-Link, il n’y a pas de maître intermédiaire : c’est le GSD de l’appareil final lui-même qui s’installe dans TIA (Gérer les fichiers de description des appareils). Le projet doit être fermé, sinon TIA refuse. |
|---|---|
| 02 Insérer le variateur dans le projet | Il apparaît dans le catalogue matériel après installation du GSD. Le glisser dans la vue réseau et le raccorder au système PROFINET de la CPU. |
| 03 Choisir le télégramme | Dans les propriétés de l’appareil, sélectionner le télégramme PROFIdrive parmi ceux proposés par le GSD (Télégramme standard 1, 20, SIEMENS 350…). C’est ce choix qui fixe le nombre de mots PZD échangés à chaque cycle — pas de code à écrire pour ça, c’est déclaratif. |
| 04 Attribuer le nom d’appareil PROFINET | Avant toute mise en service, le variateur doit recevoir son nom d’appareil (clic droit → Attribuer un nom d’appareil). Sans ce nom, la CPU ne le reconnaît pas sur le réseau, même bien câblé. |
| 05 Mettre en service avec Startdrive | Clic droit sur le variateur dans la vue appareil → Démarrer la mise en service. Startdrive est l’outil intégré à TIA Portal pour les appareils SINAMICS : données moteur, macro d’application, réglages de la fonction de sécurité STO si utilisée. |
| 06 Charger la configuration | Le programme et la configuration matérielle se chargent dans la CPU. Le paramétrage du variateur fait via Startdrive part avec le même chargement — pas d’étape séparée comme pour S7-PCT. |
| 07 Relever la plage d’adresses PZD | TIA attribue automatiquement une plage de mots d’entrée (%IW, ce que le variateur renvoie : mot d’état ZSW1, vitesse réelle) et de mots de sortie (%QW, ce qu’on lui envoie : mot de commande STW1, consigne de vitesse) selon le télégramme choisi. Sens inversé par rapport à un capteur : ici, l’essentiel du travail consiste à écrire, pas à lire. |
Structure des données process
| Fichier GSDML | GSDML-V2.31-Siemens-Sinamics_G120C-20170904.xml |
|---|---|
| Version · date | V2.31 — 04.09.2017 |
| VendorID · DeviceID | 0x002A (Siemens AG) · 0x0510 |
| Variantes couvertes | CU240C V4.5 / V4.6 / V4.7 — SINAMICS G120C PN |
Télégrammes disponibles
Le choix du télégramme se fait dans les propriétés de l’appareil sous TIA Portal — rien à coder, c’est déclaratif. Celui documenté ci-dessous est indiqué en premier.
| Télégramme | Mots PZD (in/out) | Description |
|---|---|---|
| Télégramme standard 1 ← | 2/2 | Télégramme standard 1 : régulation de vitesse, longueur PZD 2/2 mots |
| Télégramme standard 20 | 2/6 | Télégramme standard 20 : régulation de vitesse, industrie de procédés, NAMUR, longueur PZD 2/6 mots |
| Télégramme SIEMENS 350 | 4/4 | Télégramme SIEMENS 350 : régulation de vitesse, réduction du couple, longueur PZD 4/4 mots |
| Télégramme SIEMENS 352 | 6/6 | Télégramme SIEMENS 352 : régulation de vitesse, Drive ES PCS7, longueur PZD 6/6 mots |
| Télégramme SIEMENS 353 | PKW+2/2 | Télégramme SIEMENS 353 : régulation de vitesse, longueur PZD 2/2 mots avec canal PKW 4 mots |
| Télégramme SIEMENS 354 | PKW+6/6 | Télégramme SIEMENS 354 : régulation de vitesse, PCS7, longueur PZD 6/6 mots avec canal PKW 4 mots |
| Télégramme libre | 6/6 | Télégramme libre, longueur PZD 6/6 mots |
| Télégramme libre | 8/8 | Télégramme libre, longueur PZD 8/8 mots |
| Télégramme libre | 12/12 | Télégramme libre, longueur PZD 12/12 mots |
| PROFIsafe télégramme 30 | F-DI/DO 2/2 octets | PROFIsafe télégramme standard 30 : F-DI/DO longueur 2/2 octets — sécurité câblée (Safe Torque Off), en complément d’un télégramme standard |
Mots PZD du télégramme documenté
| Mot | Sens | Nom | Type | Unité / échelle |
|---|---|---|---|---|
| PZD1 | → Écriture (CPU → variateur) | STW1 — mot de commande | Word | — |
| PZD2 | → Écriture (CPU → variateur) | NSOLL_A — consigne de vitesse | Int | normée selon p2000 (vitesse de référence) |
| PZD1 | ← Lecture (variateur → CPU) | ZSW1 — mot d’état | Word | — |
| PZD2 | ← Lecture (variateur → CPU) | NIST_A — vitesse réelle | Int | normée selon p2000 (vitesse de référence) |
Diagnostics PROFIdrive
Codes de diagnostic génériques, remontés en cyclique sans lecture acyclique nécessaire.
| Diagnostic | Cause et action |
|---|---|
| Défaut matériel/logiciel | Un dysfonctionnement du matériel ou du logiciel a été détecté. Effectuer un POWER ON des composants concernés. En cas de persistance du défaut, contacter l’assistance téléphonique. |
| Défaut réseau | Un défaut est apparu dans alimentation réseau (coupure phase, niveau tension, ...). Contrôler réseau et fusibles. Contrôler tension raccordement. Contrôler câblage. |
| Défaut tension d’alimentation | Un défaut a été détecté dans l’alimentation de l’électronique (48 V, 24 V, 5 V, ...). Contrôler câblage. Contrôler niveau tension. |
| Surtension de circuit intermédiaire | La valeur de la tension du circuit intermédiaire est trop élevée et non autorisée. Contrôler le dimensionnement de l’installation (réseau, inductance, tensions). Vérifier le paramétrage de l’alimentation. |
| Électronique de puissance défectueuse | Un état de fonctionnement non autorisé de l’électronique de puissance (surintensité, surchauffe, défaillance de l’IGBT,...) a été détecté. Contrôler le respect des cycles de charge. Contrôler les températures ambiantes (ventilateurs). |
| Surchauffe composants électroniques | La température du composant a dépassé la limite maximale autorisée. Contrôler la température ambiante / la ventilation de l’armoire électrique. |
| Défaut à la terre/défaut de phase détecté | Un défaut à la terre / défaut de phase a été détecté dans les câbles de puissance ou dans les enroulements du moteur. Contrôler les câbles de puissance (raccordement). Contrôler le moteur. |
| Surcharge moteur | Le moteur a été exploité au-delà des valeurs autorisées (température, courant, couple, ...). Contrôler les cycles de charge et les limites paramétrées. Contrôler la température ambiante / la ventilation du moteur. |
| Communication avec la commande de niveau supérieur perturbée | La communication avec la commande de niveau supérieur (couplage interne, PROFIBUS, PROFINET, ...) est perturbée ou interrompue. Contrôler l’état de la commande de niveau supérieur. Contrôler la liaison / le câblage de communication. Contrôler la configuration du bus / les temps de cycle. |
| Le canal de surveillance sûre a détecté un défaut | Une surveillance du fonctionnement sûr (Safety) a détecté un défaut. |
| Valeur réelle de position / de vitesse manquante ou erronée | Un état de signal non autorisé a été détecté lors de l’exploitation des signaux du capteur (signaux de voie, tops zéro, valeurs absolues,...). Contrôler le capteur/l’état des signaux du capteur. Respecter les fréquences max. admissibles. |
| Communication interne (DRIVE-CLiQ) perturbée | La communication interne entre les composants SINAMICS est perturbée ou interrompue. Contrôler le câblage DRIVE-CLiQ. Veiller à assurer la CEM. Respecter les quantités fonctionnelles / temps de cycle maximaux. |
| Alimentation perturbée | L’alimentation est perturbée ou défaillante. Contrôler l’alimentation et son environnement (réseau, filtres, inductances, fusibles, ...). Contrôler la régulation de l’alimentation. |
| Hacheur de freinage/Braking Module défectueux | Le Braking Module interne ou externe est perturbé ou surchargé (température). Contrôler le raccordement / l’état du Braking Module. Respecter le nombre et la durée admissible des freinages. |
| Filtre réseau défectueux | La surveillance du filtre réseau a détecté une température trop élevée ou un autre état inadmissible. Contrôler la température / la surveillance de température. Contrôler la validité de la configuration (type de filtre, alimentation, seuils). |
| Valeur de mesure / état de signal externe en dehors de la plage autorisée | Une valeur de mesure / un état de signal en entrée (TOR, analogique, température) présente une valeur inadmissible. Déterminer le signal concerné et le contrôler. Contrôler les seuils paramétrés. |
| Application/fonction technologique défaillante | L’application / la fonction technologique a dépassé un seuil (paramétré - position, vitesse, couple). Déterminer le seuil concerné et le contrôler. Contrôler la consigne provenant de la commande de niveau supérieur. |
| Défaut dans le paramétrage/la configuration/le déroulement de la mise en service | Un défaut a été détecté dans le paramétrage ou dans la séquence de mise en service ou le paramétrage ne correspond pas à la configuration réelle des appareils. Déterminer la cause exacte avec un outil de mise en service et adapter le paramétrage ou la configuration des appareils. |
| Défaut général au niveau de l’entraînement | Défaut groupé, déterminer la cause exacte avec un outil de mise en service. |
| Dispositif auxiliaire perturbé | La surveillance d’un dispositif auxiliaire (transfo d’entrée, refroidissement, ...) a détecté un état inadmissible. Déterminer la cause exacte et contrôler l’appareil concerné. |
Programmation
// G120C — adresses %IW/%QW à adapter à la plage attribuée par TIA.

Réseau 1 — Décodage des bits d'état standards (ZSW1)
   zsw1.%X0
────┤ ├──────────────────────────────( pretEnclenchement )

   zsw1.%X1
────┤ ├──────────────────────────────( pret )

   zsw1.%X2
────┤ ├──────────────────────────────( enMarche )

   zsw1.%X3
────┤ ├──────────────────────────────( defaut )

Réseau 2 — Commande Marche/Arrêt1 (STW1 bit 0)
   consigneOn
────┤ ├──────────────────────────────( stw1.%X0 )

Réseau 3 — Consigne de vitesse (mot entier, pas de mise à l'échelle)
      ┌──────────────┐
      │     MOVE     │
──────┤     Int      ├──────────( nsollA )
      │IN  consigneVit│
      └──────────────┘
// G120C — télégramme PROFIdrive standard 1 (PZD 2/2)
// Sortie (CPU → variateur) : STW1 (mot de commande) + NSOLL_A (consigne)
// Entrée (variateur → CPU) : ZSW1 (mot d'état) + NIST_A (vitesse réelle)
// ⚠ Seuls les bits STW1.0 et ZSW1.0-3 sont du standard PROFIdrive
//   universellement documenté — le reste dépend du profil complet.

FUNCTION_BLOCK "FB_G120C"
VAR_INPUT
    zsw1        : WORD;   // mot d'état, lu depuis le variateur
    nistA       : INT;    // vitesse réelle
    consigneOn  : BOOL;   // commande "marche" venant du programme
    consigneVit : INT;    // consigne de vitesse à envoyer
END_VAR
VAR_OUTPUT
    stw1        : WORD;   // mot de commande, à écrire vers le variateur
    nsollA      : INT;    // consigne, à écrire vers le variateur
    pretEnclenchement : BOOL;   // ZSW1.0
    pret              : BOOL;   // ZSW1.1
    enMarche          : BOOL;   // ZSW1.2 — fonctionnement activé
    defaut            : BOOL;   // ZSW1.3
END_VAR

BEGIN
    // ---- Lecture : décodage des 4 bits d'état les plus standards ----
    #pretEnclenchement := #zsw1.%X0;
    #pret              := #zsw1.%X1;
    #enMarche          := #zsw1.%X2;
    #defaut            := #zsw1.%X3;

    // ---- Écriture : commande minimale Marche/Arrêt1 (STW1 bit 0) ----
    // Une séquence de démarrage PROFIdrive complète (activation
    // progressive des bits ON, enable operation, etc.) suit le profil
    // standard — non détaillée ici, à confirmer sur le variateur.
    #stw1.%X0 := #consigneOn;
    #nsollA   := #consigneVit;
END_FUNCTION_BLOCK
Les pièges
| Ce GSD couvre le G120C, pas le G120X | Le fichier GSDML utilisé ici (VendorID 0x002A, DeviceID 0x0510) décrit uniquement la gamme G120C. Le G120X est une gamme différente, avec son propre GSD — vérifier la référence exacte du variateur avant de télécharger le fichier. |
|---|---|
| Sans nom d’appareil PROFINET, rien ne fonctionne | Le variateur doit recevoir son nom d’appareil PROFINET avant la mise en service (clic droit → Attribuer un nom d’appareil). Câblage correct mais nom non attribué : la CPU ne le voit pas, sans message d’erreur évident côté variateur. |
| IP20 seulement : appareil d’armoire | Comme la plupart des Control Units SINAMICS compactes, le G120C n’est pas prévu pour une installation hors armoire électrique. |
| 120 s avant de ré-enclencher le réseau | La fréquence de manœuvre maximale est une mise sous tension toutes les 120 s. Couper puis remettre le réseau trop vite sollicite le circuit intermédiaire au-delà de ce qui est prévu. |
| Le sens des données est inversé par rapport à un capteur | L’essentiel du travail consiste à écrire (mot de commande, consigne de vitesse) plutôt qu’à lire. Un programme copié depuis un guide capteur IO-Link avec les sens inversés ne fera rien tourner. |
| STW1/ZSW1 : le détail des bits n’est pas dans le GSD | Le GSDML nomme les mots (« mot de commande ou consigne », « mot d’état ou mesure ») mais ne détaille pas chaque bit — cette information vient du profil PROFIdrive, un document séparé. Les 4 bits repris dans le code de cette page (Marche/Arrêt1, prêt à l’enclenchement, prêt, fonctionnement activé, défaut) sont les plus universellement documentés ; pour le reste, se référer à la liste des paramètres du variateur. |
Sources
Variateur SINAMICS G120C — Instructions de service, éd. 04/2018, FW V4.7 SP10, A5E34263257D AG · GSDML V2.31 du 04.09.2017 (VendorID 0x002A, DeviceID 0x0510)