Guide d’intégration
FR-LS20 — raccordement IO-Link
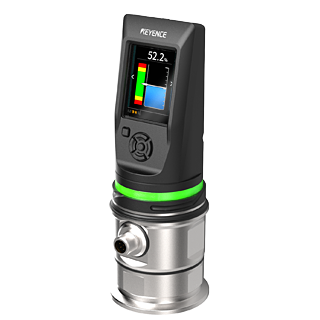
Capteur de niveau radar longue portée, modèle sanitaire. Version inox à virole pour l’agroalimentaire et la pharma. Même IODD, mêmes 12 octets.
KEYENCE FR-LS20
IO-Link
Siemens
Radar 60 GHz
Maître Siemens, via S7-PCT
Caractéristiques de l’appareil
| Grandeur mesurée | Niveau de liquide ou de poudre — sans contact |
|---|---|
| Technologie | Radar, bande 58 … 63 GHz |
| Plage de mesure | Jusqu’à 20 m — version « L » : 15 m |
| Résolution | 1 mm |
| Précision | < 0,1 m : ±10 mm · 0,1 à 10 m : ±1 mm · 10 à 20 m : ±2 mm |
| Pression réservoir | −0,1 à +1 MPa |
| Matériaux au contact | Lentille PTFE · joint de virole EPDM · virole SUS316L · corps SUS304 |
| Raccord process | Virole 2S ou 2,5S selon accessoire |
| Conformité | Norme sanitaire 3-A — sous réserve du montage et de l’état de surface Ra ≤ 0,8 µm |
| Nettoyage | SIP possible : 1 h maximum, ambiante ≤ 40 °C, interne ≤ 130 °C, hors tension |
| Alimentation | 24 V DC +25 % / −20 % — 106 mA max |
| IO-Link | v1.1 / COM2 — sur la sortie IO2 |
| Connectique | 1 × M12 mâle, 8 broches |
| Température ambiante | −20 à +60 °C |
| Température du raccord | −20 à +100 °C |
| Protection | IP67 (CEI 60529) et IP69K (ISO 20653) |
| Poids | Environ 900 g |
Câblage
M12 mâle, 8 broches — 4 conducteurs utilisés — Câble compatible IO-Link — 20 m maximum en IO-Link
| Broche | Fil | Fonction |
|---|---|---|
| 2 | BN Marron | Alimentation 24 V DC |
| 6 | PK Rose | Sortie de commande 2 → C/Q, communication IO-Link |
| 7 | BU Bleu | 0 V |
Une liaison IO-Link n’utilise que 4 conducteurs
L’alimentation, le 0 V, la ligne de communication C/Q, et un quatrième non utilisé en classe A.
Peu importe que le connecteur en compte 8 : les autres fils restent inutilisés et doivent être isolés individuellement.
Autres broches du connecteur
1 Blanc — Sortie analogique — inutilisée en IO-Link · 3 Vert — Sortie de commande 3 · 4 Jaune — Sortie de commande 4 · 5 Gris — Sortie de commande 1 · 8 Rouge — Sortie de commande 5
Isoler individuellement tous les fils non utilisés.
Isoler individuellement tous les fils non utilisés.
Intégration dans TIA Portal
Procédure « Capteur IO-Link, via un maître Siemens configuré par S7 Port Configuration Tool » — commune à tous les appareils raccordés de cette façon.
| 01 Insérer le maître Siemens dans le projet | Module de communication CM 4xIO-Link ou CM 8xIO-Link, dans le rack d’une station ET 200SP (ou intégré à une CPU compacte selon le modèle). Depuis le catalogue matériel : modules de communication → maître IO-Link. |
|---|---|
| 02 Installer S7-PCT | Le S7 Port Configuration Tool est un logiciel séparé, téléchargeable chez Siemens. Redémarrer TIA Portal après l’installation, sinon l’outil n’apparaît pas. |
| 03 Récupérer et installer l’IODD du capteur | L’IODD décrit le capteur : paramètres, données process, plages. Source officielle : IODDfinder, ou le site du fabricant. Prendre la version correspondant au firmware. |
| 04 Ouvrir S7-PCT depuis TIA | Clic droit sur le module maître dans la vue appareil, puis « Démarrer l’outil d’appareil ». S7-PCT s’ouvre avec son propre catalogue. |
| 05 Affecter le capteur à un port | Dans le catalogue S7-PCT : rechercher le fabricant puis la référence exacte du capteur (l’IODD doit être installée pour qu’il apparaisse). Glisser sur le port voulu. |
| 06 Charger dans les appareils | Clic droit sur le maître → « Charger avec les appareils ». La configuration part vers le maître ET vers le capteur. Étape distincte du chargement du programme CPU. |
| 07 Relever la plage d’adresses d’entrée | S7-PCT indique les entrées numériques attribuées au port. C’est l’adresse de base des données process du capteur dans le programme. |
S7-PCT ne configure que les maîtres IO-Link SiemensCette procédure suppose un maître Siemens (CM 4xIO-Link, CM 8xIO-Link…). Avec un maître d’un autre fabricant — ifm, Balluff, Turck… — S7-PCT ne le reconnaît pas, même déclaré via son propre GSDML : voir la voie « maître générique, sans S7-PCT » pour ce cas.
Structure des données process
| Fichier IODD | KEYENCE-FR-LS-20240108-IODD1_1.xml |
|---|---|
| Version · date | V1.1 — 08.01.2024 |
| VendorID · DeviceID | 509 (Keyence) · 2042 |
| Variantes couvertes | FR-LS20 |
| Famille IODD | KEYENCE série FR — structure de données process commune à toute la gamme |
| Data Storage | ✅ Pris en charge — le maître sauvegarde le paramétrage. Un capteur remplacé est reconfiguré automatiquement. |
Le brochage déclaré dans l’IODD est génériqueLes trois IODD de la gamme annoncent un M12 4 broches avec C/Q en broche 4, fil noir. Ce sont les couleurs standard DIN EN 60947-5-2, pas celles du câble réel — le faisceau ne contient aucun fil noir. Règle générale : l’IODD sert aux données process et aux paramètres, jamais au câblage. Pour le câblage, c’est la notice constructeur.
96 bits — 12 octets
Valeur actuelle
MSB
MSB
Valeur actuelle
·
·
Valeur actuelle
·
·
Valeur actuelle
LSB
LSB
Valeur de conversion de débit
MSB
MSB
Valeur de conversion de débit
·
·
Valeur de conversion de débit
·
·
Valeur de conversion de débit
LSB
LSB
Diagnostics
Erreurs
Stabilité + couleur
État des sorties
0
1
2
3
4
5
6
7
8
9
10
11
Valeur actuelle — octets 0-3Valeur de conversion de débit — octets 4-7Diagnostics — octet 8Erreurs — octet 9Stabilité + couleur — octet 10État des sorties — octet 11
| Donnée | Offset bit | Longueur | Type | Plage brute | Conversion |
|---|---|---|---|---|---|
| Valeur actuelle | 64 | 32 bits | INT 32 | -199999 … 99999 | selon réglage |
| Valeur de conversion de débit | 32 | 32 bits | INT 32 | -199999999 … 99999999 | selon réglage |
| Diagnostics | 24 | 8 bits | 8 × BOOL | — | bits d’état |
| Erreurs | 16 | 8 bits | 8 × BOOL | — | bits d’état |
| Stabilité + couleur | 8 | 8 bits | 2 × UINT 4 | — | bits d’état |
| État des sorties | 0 | 5 bits | 5 × BOOL | — | bits d’état |
La valeur actuelle n’a pas de facteur d’échelleContrairement au LDH292 où le gradient est figé à 0,1, l’IODD ne définit ici aucune conversion. La plage brute va de −199999 à 99999, et sa signification dépend des réglages « unité de distance » et « position du point décimal » saisis sur l’afficheur du capteur. La même valeur brute peut valoir 1234 mm ou 1,234 m. Le programme automate doit connaître le paramétrage physique de l’appareil.
Bits de diagnostic
Tout ce que le capteur affiche à l’écran remonte en cyclique. Aucune lecture acyclique n’est nécessaire pour construire une supervision complète.
| Octet | Bit | Signification |
|---|---|---|
| 8 | 31 | LOW — niveau sous la plage de mesure |
| 8 | 30 | HIGH — niveau au-dessus de la plage |
| 8 | 29 | Tracking — suivi en cours, valeur maintenue |
| 8 | 28 | Valeur de conversion de débit invalide |
| 8 | 27 | Stabilité dégradée — alerte de maintenance |
| 8 | 26 | Mesure impossible |
| 8 | 25 | Erreur d’apprentissage |
| 8 | 24 | Interférence — autre source 60 GHz à proximité |
| 9 | 23 | Erreur de tête de capteur |
| 9 | 22 → 18 | Surintensité sur les sorties 5 à 1 |
| 9 | 17 | Erreur EEPROM |
| 9 | 16 | Erreur système |
| 10 | 15 → 12 | Stabilité — 0 (détection impossible) à 4 (signal franc) |
| 10 | 11 → 8 | Couleur de l’indicateur — 0 éteint · 1 vert · 2 jaune · 3 rouge · 4 rouge clignotant |
| 11 | 4 → 0 | État des sorties de commande 5 à 1 |
Programmation
// FR-LS20 en IO-Link — adresses à adapter à la plage attribuée au port.

Réseau 1 — Diagnostics (octet 8, lecture directe des bits)
   diag.%X7
────┤ ├──────────────────────────────( niveauBas )      LOW

   diag.%X6
────┤ ├──────────────────────────────( niveauHaut )     HIGH

   diag.%X3
────┤ ├──────────────────────────────( maintenance )    stabilité dégradée

   diag.%X0
────┤ ├──────────────────────────────( interference )   autre source 60 GHz

Réseau 2 — Défaut bloquant (octet 9, trois bits en parallèle)
   erreurs.%X7
────┤ ├──┬───────────────────────────( defaut )
   erreurs.%X1
─────┤ ├──┤
   erreurs.%X0
─────┤ ├──┘

Réseau 3 — Mesure exploitable ?
   diag.%X2    defaut
────┤/├────────┤/├─────────────────( mesureOK )
  Not Measurable

Réseau 4 — Stabilité : 4 bits de poids fort de l'octet 10
      ┌──────────────┐    ┌──────────────┐
      │     SHR      │    │     AND      │
──────┤     Byte     ├────┤     Byte     ├───( stabilite )
      │IN       etat │    │IN2    16#0F  │
      │N           4 │    └──────────────┘
      └──────────────┘

Réseau 5 — Mise à l'échelle selon le réglage du capteur
   ⚠ Le diviseur dépend de la « position du point décimal » réglée
   sur l'afficheur. Ici : 1 décimale → division par 10.
              ┌──────────────┐    ┌──────────┐
   mesureOK   │     CONV     │    │   DIV    │
──────┤ ├─────┤ DInt →  Real ├────┤   Real   ├───( niveau )
              │IN valeurBrute│    │IN2   10.0│
              └──────────────┘    └──────────┘
// FR-LS20 en IO-Link — 12 octets de données process
// 0-3 : valeur actuelle (INT 32)      4-7  : valeur de conversion de débit (INT 32)
// 8   : diagnostics                   9    : erreurs
// 10  : stabilité + couleur           11   : état des sorties

FUNCTION_BLOCK "FB_FR_LS20"
VAR_INPUT
    valeurBrute : DINT;   // octets 0-3
    valeur2Brute: DINT;   // octets 4-7 — Valeur de conversion de débit
    diag        : BYTE;   // octet 8
    erreurs     : BYTE;   // octet 9
    etat        : BYTE;   // octet 10
    sorties     : BYTE;   // octet 11
    decimales   : USINT := 0;  // ⚠ doit refléter le réglage FAIT SUR LE CAPTEUR
END_VAR
VAR_OUTPUT
    niveau      : REAL;   // dans l'unité réglée sur l'appareil
    mesureOK    : BOOL;
    niveauHaut  : BOOL;   // HIGH
    niveauBas   : BOOL;   // LOW
    stabilite   : USINT;  // 0 = perdu … 4 = signal franc
    maintenance : BOOL;   // stabilité dégradée
    interference: BOOL;   // autre source 60 GHz
    defaut      : BOOL;   // erreur système / EEPROM / tête
END_VAR

BEGIN
    // ---- Octet 8 : diagnostics ----
    #niveauBas    := #diag.%X7;   // bit 31 — LOW
    #niveauHaut   := #diag.%X6;   // bit 30 — HIGH
    #maintenance  := #diag.%X3;   // bit 27 — stabilité dégradée
    #interference := #diag.%X0;   // bit 24 — interférence 60 GHz

    // ---- Octet 9 : erreurs bloquantes ----
    #defaut := #erreurs.%X7 OR #erreurs.%X1 OR #erreurs.%X0;
                  // tête        EEPROM         système

    // ---- Octet 10 : stabilité sur les 4 bits de poids fort ----
    #stabilite := BYTE_TO_USINT(SHR(IN := #etat, N := 4)) AND 16#0F;

    // ---- Mesure exploitable ? ----
    #mesureOK := NOT #diag.%X2 AND NOT #defaut;  // bit 26 = Not Measurable

    // ---- Mise à l'échelle ----
    // ⚠ Aucun gradient dans l'IODD : l'échelle dépend des réglages
    //   « unité de distance » et « position du point décimal » saisis
    //   sur l'afficheur du capteur. 0 décimale → la brute est déjà l'unité.
    IF #mesureOK THEN
        CASE #decimales OF
            0: #niveau := DINT_TO_REAL(#valeurBrute);
            1: #niveau := DINT_TO_REAL(#valeurBrute) / 10.0;
            2: #niveau := DINT_TO_REAL(#valeurBrute) / 100.0;
            3: #niveau := DINT_TO_REAL(#valeurBrute) / 1000.0;
            ELSE
               #niveau := DINT_TO_REAL(#valeurBrute) / 10000.0;
        END_CASE;
    ELSE
        #niveau := 0.0;
    END_IF;
END_FUNCTION_BLOCK
CONT ou SCL ?La mise à l’échelle est plus lisible en SCL.
L’usage courant est d’écrire ce bloc en SCL et de l’appeler depuis le programme CONT.
La version CONT existe pour les sites où le SCL n’est pas autorisé.
Code non validé sur installationGénéré depuis la documentation. À confirmer sur matériel avant mise en production.
Les pièges
| Le corps ne tourne pas | Contrairement aux autres modèles de la gamme, le boîtier du modèle sanitaire est fixe. L’orientation de l’affichage se règle au moment de la fixation sur la virole, pas après. |
|---|---|
| Montage vertical obligatoire | Pour respecter les normes EHEDG et 3-A, l’installation doit permettre l’auto-drainage. Soudure polie à Ra ≤ 0,8 µm sur la surface au contact du produit. |
| Nettoyer avant la première utilisation | Le modèle sanitaire doit être nettoyé avant sa mise en service. |
| Contraintes de virole | Pour la conformité 3-A, la longueur de virole ne doit pas dépasser 101,6 mm (OP-88889) ou 127 mm (OP-89245). Pour l’EHEDG, utiliser un raccord ISO 2852. |
| La bande 60 GHz interfère | Deux capteurs FR côte à côte génèrent une erreur « Interférence », remontée en cyclique sur le bit 24. |
Sources
Manuel d’utilisation série FR M04FR (10/2025) · IODD KEYENCE-FR-LS V1.1 du 08.01.2024